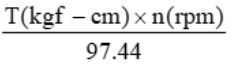所屬科目:高中技藝◆工業類◆機電整合
1.( ) 引導止回閥常用於油壓迴路中,可作為鎖固迴路用,當引導壓 PP 有足夠壓力時,B 仍不能流向 A(A)O(B)X
2. ( ) 左圖為氣壓迴路中使用的真空泵符號。(A)O(B)X
3. ( ) 左圖為電子元件中的電晶體符號,是屬 PNP 型式。(A)O(B)X
4. ( ) 低壓力之氣壓迴路已有防止錯誤動作、超過負荷及發生危險的設計了,迴路中即不需有緊急停止的迴路裝置。(A)O(B)X
5. ( ) 各種感測器的線路若和動力線路配在一起,可以縮短配線時間,降低施工成本。(A)O(B)X
6. ( ) 梭動閥的兩個輸入口 X、Y,輸出口 A,則之間的邏輯關係為 A = $\overline{X} \cdot \overline{Y}$。(A)O(B)X
7. ( )左圖為位移-時間圖,氣壓缸 A 前進與後退之速度比為 1:2。(A)O(B)X
8. ( ) 氣-油轉換缸是用於很慢速又需均勻動作的場所,因此油壓部分不可有空氣混入,以免破壞系統之穩定性。(A)O(B)X
9. ( ) 單向輥輪作動閥作為位置極限開關使用時,與一般雙向輥輪作動閥裝置的位置相同,但需注意作動方向性。(A)O(B)X
10. ( ) 裝置小型儲氣筒的主要目的,是在解決氣壓系統瞬間大量用氣而供應不足的問題。(A)O(B)X
11. ( ) 保持型繼電器(keep relay)只有 1 個控制線圈,要使該繼電器作動後,復歸時只要將送給線圈電源之 “+”、“-” 極性反接即可。(A)O(B)X
12. ( ) 衝擊型氣壓缸是利用活塞桿的快速移動,可得到較為巨大的動能來作功的,其所應用的公式為 $\mathrm{KE} = \frac{1}{2} \times \mathrm{m} \times \mathrm{V}^2$。(×:表示乘號)(A)O(B)X
13. ( ) 左圖氣壓缸的安裝方式為 FB 後法蘭型,適用於鉛錘方向並向上舉升重物之場合所適合使用。(A)O(B)X
14. () 扭力計、轉速計及壓力計這幾種儀器,均是量測旋轉軸動力時需要用到的裝置。(A)O(B)X
15. ( ) 引導動作型電磁閥的操作壓力為 $3 \sim 8$ bar,但直動型電磁閥可在 $0 \sim 8$ bar 壓力間使用。(A)O(B)X
16. ( )左圖錐狀型彈簧受到力量壓縮而產生變形時,是由直徑小的部位先開始縮短其長度。(A)O(B)X
17. ( ) 人在騎腳踏車時,雙腳與踩踏機構的組合動作,類似四連桿機構中之曲柄-搖桿機構,且主動驅動為搖桿機構。(A)O(B)X
18. ( ) 氣壓壓力開關的遲滯性,是指空氣壓力已達設定壓力後到電氣接點導通所需的時間。(A)O(B)X
19. ( ) 電感式感測器對鋁(Al)材質的感測靈敏度大於對鐵(Fe)材質的,約高出1倍以上。(A)O(B)X
20. ( ) 一般電磁閥上實體強制作動鈕最常做為氣壓管線配管後,測試管線裝配是否正常所使用的。(A)O(B)X
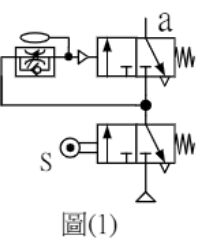
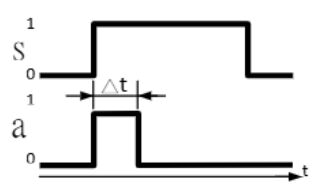
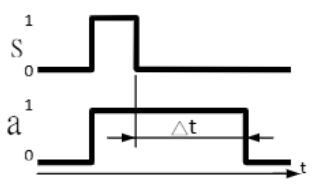
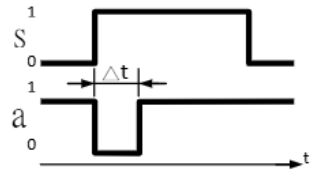
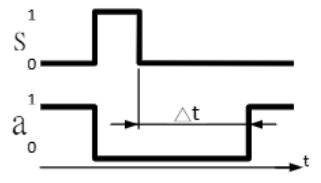
1.左圖( A )氣壓元件之組合圖,可得到下列何者的訊號-時間圖?(A) (B)(C)(D)
2.續上一題,真實的應用例,下列何者正確?在 S 極限閥被碰觸後,a 輸出訊號 (A)過一個短暫時間,才會輸出 (B)會將 S 的訊號長度縮短 (C)會將 S 的訊號長度延長 (D)會將 S 的訊號切斷,待 S 無訊號 a 會有訊號 。
3.單線螺紋的導螺桿傳動機構,其螺桿螺距 8 mm,若螺桿轉數 2.5 rps,其傳動套筒之移動速度為(A) 1.2 (B) 1.5 (C)1.8 (D) 2.1 m/min。
4.有一支 LB-ψ50×20×300 之氣壓缸,以等速移動後極限至前極限時間為 1.5 sec,則其移動速度為 (A)2 (B) 8 (C) 14 (D) 20 cm/sec。
5.續上一題,此氣壓缸供應 6 kgf/cm2 的壓縮空氣,請問最大的空氣消耗量為多少? (A) 2.67 (B) 23.5(C) 160 (D) 320/min【ANR】。
6.下圖( B )在排氣口加裝一節流閥,下列敘述何者最為正確? (A)量入控制前進及後退速度 (B)量出控制前進及後退速度 (C)量出控制後退速度及量入控制前進速度(D)量出控制前進速度及量入控制後退速度。
7. 一般型繼電器標示有『接點(contact):5A 240VAC、5A 28VDC』,及『線圈(coil):DC24V』,下列敘述何者最正確? (A)接點的通過電流容量為直流電 5A,交流電更小 (B)以線圈所使用電源為DC24V,即判定為直流繼電器 (C)接點的通過電流容量為交流電 5A,直流電更小 (D)線圈的使用電流為直流電 5A。
8.下面圖( C )雙凸輪機構圖中,當驅動凸輪等速旋轉時,下列敘述何者正確?(A)夾爪中心點的運動軌跡為橢圓形 (B)垂直方向 z 之運動係由前面 A 橢圓形凸輪所驅動 (C)水平方向 y 之運動距離為330 mm (D)垂直方向 z 之運動距離為 100 mm。
9. 一般在調整螺絲上多加一個螺帽的主要目的為何? (A)微調精度 (B)配重較好調整 (C)提高調整精度(D)調整好精度後固定 用。
10.參考下圖( D ),下列敘述何者正確?若沒切下 CS 切換閥,並按下啟動開關 ST 後放開 ST,則 (A)氣壓缸 A 不會運動 (B)氣壓缸 A 伸出後停留在前端位置 (C)氣壓缸 A 連續反覆運動 (D)氣壓缸 A 伸出至端點再退回到原來位置後停止 。
11.續上一題,下列敘述何者正確?若切下 CS 切換閥,再按下啟動開關 ST 後放開 ST,則 (A)氣壓缸A 連續反覆運動 (B)氣壓缸 A 伸出後停留在前端位置 (C)氣壓缸 A 連續反覆運動一段時間後停止(D)氣壓缸 A 伸出至端點再退回到原來位置後停止 。
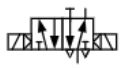
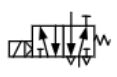
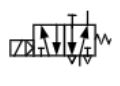
12 在業界要維修圖(5)氣壓迴路,發現 5/3 閥故障且短時間也很難找到同型號之閥件更換,若只更換氣壓迴路、不改控制方式,各由二個 5/2 閥替代,請問用哪個閥件(含改裝方式) 來替代之,可保有原來相同的功能?(A) (B) (C) (D) 。
13.有 1 只磁簧開關架設於磁簧缸上,若開關的感測範圍 12 mm,感測的最短時間為 8 ms,請問最快速度為多少 m/s? (A)1.2 (B) 1.5 (C)2.0 (D)2.5。
14.下列圖(6)氣壓迴路圖中,控制兩支氣壓缸的電磁閥裝置於二聯式基座板上,且在排氣口處安裝節流閥控制氣壓缸速度,操作時可在何處裝置向上止回閥,以防止氣壓缸不應動作卻動作產生?(A) 1 (B) 2 (C) 3 (D) 4。
15.一般在機構上使用彈簧最主要目的為何? (A)高度不足時增墊高度 (B)加強機構剛性強度 (C)調整動態平衡時配重 (D)吸收衝擊、減少震動 用。
16.工科賽機電整合競賽機構基板使用大小為何? (A)70 ㎜×100 ㎜ (B)70 ㎝×100 ㎝ (C) 70 m×100 m(D) 70〞×100〞
17.一般 Y 型端子座每個接點如何連接壓著好之 Y 端子電線是最為正確的? (A)兩個 Y 端子背靠背一起穿入壓片後鎖緊,最多 2 條線 (B) Y 端子不限方向一起穿入壓片後鎖緊即可,最多 2 條線(C) 避免脫落每個接點最多 1 條線 (D)可多條電線共同壓 1 個端子,再一起穿入壓片後鎖緊即可,最多 2 個端子。
18.為了保持機構能穩定地鎖緊,每個機構模組至少應鎖幾個螺栓與基板連接,方能穩固地連接,下列描述如者最恰當?每個機構模組 (A)在螺栓處+彈簧,至少鎖 2 支 (B)在螺栓處+C 型扣環,至少鎖 2 支 (C)在螺栓處+鍵,至少鎖 2 支 (D)在螺栓處+墊圈,至少鎖 2 支。
19.龍門式機械手臂模組在配管時,針對動態的致動器應如何配置氣壓管線,下列描述如者最恰當?(A)管線長度足夠時,由基板處直接連接至致動器 (B)管線長度足夠時,由機構上方的側邊連接至致動器 (C)管線長度足夠時,由機構上方的中間處連接至致動器 (D)以考生的想法,隨機處理配管方式。
20.機電整合丙級在配管時,針對氣壓管線捆綁及固定束線帶的處理方式,下列描述如者最恰當?(A)每 10 ㎝需綑綁 1 札、需每札固定於固定座上 (B)每 15 ㎝需綑綁 1 札、需 3 札固定於固定座上(C)每 10 ㎝需綑綁 1 札、需 2 札固定於固定座上 (D)每 15 ㎝需綑綁 1 札、需 2 札固定於固定座上。
 阿摩線上測驗
登入
 引導止回閥常用於油壓迴路中,可作為鎖固迴路用,當引導壓 PP 有足夠壓力時,B 仍不能流向 A
 左圖為氣壓迴路中使用的真空泵符號。
 左圖為電子元件中的電晶體符號,是屬 PNP 型式。
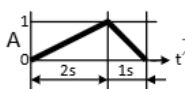 左圖為位移-時間圖,氣壓缸 A 前進與後退之速度比為 1:2。
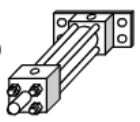 左圖氣壓缸的安裝方式為 FB 後法蘭型,適用於鉛錘方向並向上舉升重物之場合所適合使用。
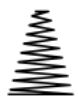 左圖錐狀型彈簧受到力量壓縮而產生變形時,是由直徑小的部位先開始縮短其長度。
 (A)
 (B)
 (C)
 (D)
 /min【ANR】。
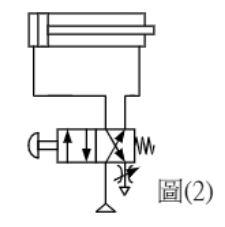 (A)量入控制前進及後退速度 (B)量出控制前進及後退速度 (C)量出控制後退速度及量入控制前進速度(D)量出控制前進速度及量入控制後退速度。
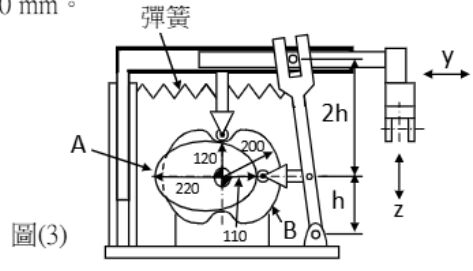 (A)夾爪中心點的運動軌跡為橢圓形 (B)垂直方向 z 之運動係由前面 A 橢圓形凸輪所驅動 (C)水平方向 y 之運動距離為330 mm (D)垂直方向 z 之運動距離為 100 mm。
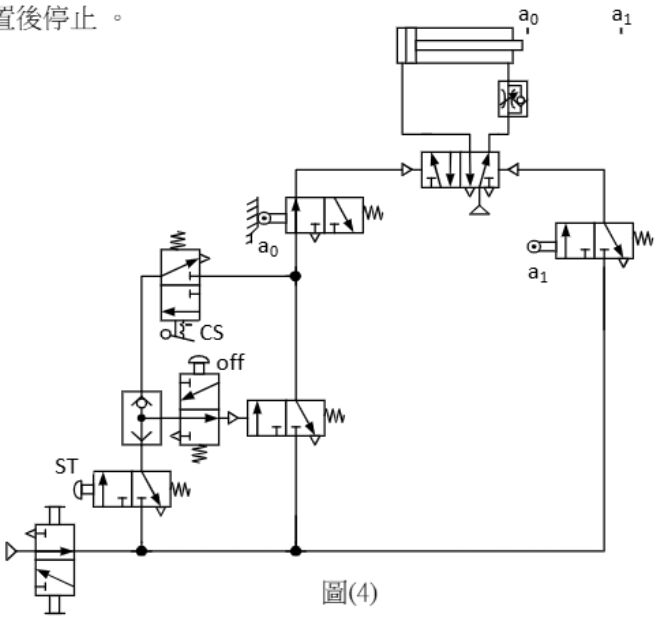 (A)氣壓缸 A 不會運動 (B)氣壓缸 A 伸出後停留在前端位置 (C)氣壓缸 A 連續反覆運動 (D)氣壓缸 A 伸出至端點再退回到原來位置後停止 。
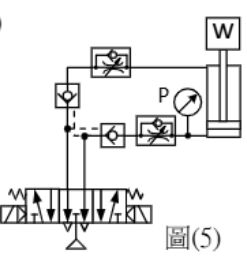 在業界要維修圖(5)氣壓迴路,發現 5/3 閥故障且短時間也很難找到同型號之閥件更換,若只更換氣壓迴路、不改控制方式,各由二個 5/2 閥替代,請問用哪個閥件(含改裝方式) 來替代之,可保有原來相同的功能?(A)
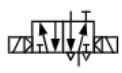 (B)
 (C)
 (D)
 。
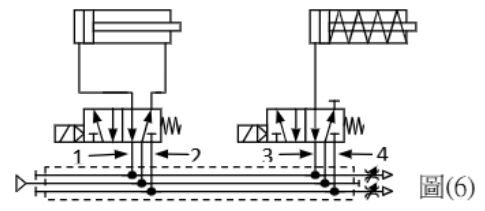 (A) 1 (B) 2 (C) 3 (D) 4。