所屬科目:自動控制學
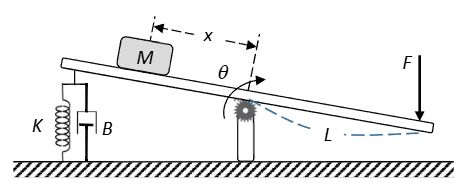
一、如下圖所示,一質量為 \( M \) 之物體於一光滑導軌上,此導軌中心點安裝於一自由旋轉軸上,右側距中心點 \( L \) 的位置施加一外力 \( F \),當導軌旋轉時因重力作用質量 \( M \) 可沿導軌進行直線滑動。左側與施力點等距的位置安裝一彈簧 \( (K) \) 與阻尼器 \( (B) \) 以限制導軌之轉動。質量 \( M \) 距滑軌中心點的距離為 \( x \),座標系如圖所示以左方為正。導軌之旋轉角度為 \( \theta \),順時針為正,導軌水平時 \( \theta = 0^\circ \),且此時彈簧 \( K \) 與阻尼器 \( B \) 處於其自然位置,其作用力為 \( 0 \)。假設小角度 \( \theta (\sin\theta = \theta) \) 且 \(|x|,忽略導軌的慣性效應,寫出此系統於 x與 \( \theta \) 兩自由度上的運動方程式,並討論在小角度假設下,此系統是否可視為一線性系統。若否,提出可行的假設以線性化此系統。 (25 分)
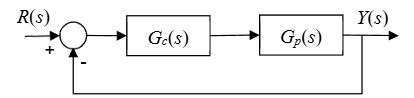
二、如下圖之單位負回授控制 (unity negative feedback control) 架構,其受控 廠之開路轉移函數為 \( G_p(s) = \frac{s-2}{s-10} \),請使用根軌跡分析,比較\( G_c(s) \)之設 計使用 PID 控制法則(\( G_c(s) = K_p + \frac{K_I}{s} + K_D s \)),或用相位提前-相位落後 補償器 (lead-lag compensator, \( G_c(s) = \frac{\tau_1 s+1}{\tau_2 s+1} \)) 的差異,並說明何者有機 會藉由控制參數設計以使閉迴路系統穩定。(25 分)
(一)請寫出為使閉迴路系統穩定, K P 與 K I 所須滿足的條件。 (10 分)
(二)以根軌跡分析說明,雖然此 PI 控制有兩個獨立可調參數,但此閉迴路 系統之共軛複數根無法隨意由設計者同時指定阻尼比與自然頻率,並藉 以說明此系統之步階響應上升時間(rise time)必然受限的原因。 (15 分)
(一)判斷此系統的相位邊限(phase margin) 、增益邊限(gain margin) ,以 及其波德圖(Bode plot)是否會呈現顯著的共振(resonance)現象。 (15 分)
(二)請判斷此受控廠之型態,以及其根軌跡的漸近線數目。(10 分)
 阿摩線上測驗
登入