所屬科目:控制系統
1. 如圖 1,試問其等效轉移函數為何者? (A) $W_1(s) + W_2(s)$ (B) $W_1(s) W_2(s)$ (C) $\frac{W_1(s)}{1 + W_1(s)W_2(s)}$ (D) $\frac{W_1(s)}{1 W_1(s)W_2(s)}$ (E) $\frac{W_2(s)}{1 + W_1(s)W_2(s)}$
2. 在數位控制系統(非連續),若取樣頻率定在頻譜圖振幅降至最大值的 5%,則連續信號 $f(t) = e^{t}$ 之取樣頻率為下列何值? (A) 20 rad/s (B) 40 rad/s (C) 25 rad/s (D) 30 rad/s (E) 10 rad/s
3. 如圖 2,並定義 $w_n = \sqrt{\frac{1}{LC}}$ 與 $\zeta = \frac{R}{2}\sqrt{\frac{C}{L}}$,則該系統之轉移函數 $G(s) = ?$ (A) $\frac{w_n^2}{s^2 + 2\zeta w_n s + w_n^2}$ (B) $\frac{w_n}{s^2 + 2\zeta s + w_n}$ (C) $\frac{w_n \zeta}{s^2 + 2\zeta w_n s + w_n^2}$ (D) $\frac{w_n^2}{s^2 + w_n^2}$ (E) $\frac{w_n}{s^2 + 2\zeta w_n s + w_n^2}$
4. 若一個控制系統的輸入為 $\delta(tt_0)$,則其拉氏轉移函數 $\mathcal{L}(\delta(tt_0))$ 為何? (A) $\frac{1}{s} e^{t_0 s}$ (B) $e^{t_0 s}$ (C) $\frac{s+1}{s^2} e^{t_0 s}$ (D) $se^{t_0 s}$ (E) $\frac{1}{s^3} e^{t_0 s}$
5. 一個線性系統之轉移函數 $W(s) = \frac{20(s+1)}{s(s+2)(s+5)}$,可分解成 $W(s) = \frac{2}{s} + \frac{\frac{10}{3}}{s+2} + \frac{(\frac{16}{3})}{s+5}$,則其脈衝響應在 $t \to \infty$ 時為何值? (A) 1 (B) 2 (C) $\frac{10}{3}$ (D) $\frac{16}{3}$ (E) $\frac{1}{2}$
6. 某電路輸入阻抗之轉移函數為 $Z(s) = s + 1$,當輸入電流 $I(s) = \frac{1}{s^2 + 5s + 6}$(拉氏轉換)時,其輸入端電壓 $V_{in}(t) = ?$ (A) $2e^{2t} e^{2t}$ (B) $2e^{2t} + e^{2t}$ (C) $e^{2t} 2e^{2t}$ (D) $e^{2t} + 2e^{2t}$ (E) $e^{2t} e^{2t}$
7. 某控制系統的轉移函數為 $\frac{81}{s^2+6s+81}$,則其阻尼比之值為何? (A) 0.5 (B) $\frac{1}{3}$ (C) $\frac{2}{3}$ (D) 1.0 (E) 1.5
8. 則此補償器的直流增益值 = ? (A) 1.2 (B) 0.5 (C) 0.1 (D) 12 (E) 5
9. 承上題,該補償器的高頻增益值 = ? (A) 1.2 (B) 0.5 (C) 0.1 (D) 12 (E) 5
10. 在數位控制系統我們使用了 $z$ 轉換。有關 $z$ 轉換,下列敘述何者錯誤? (A) $z$ 轉換僅是數學工具,它是被用來簡化離散(discrete)函數的運算。 (B) $z$ 轉換無法反求原離散函數(非對應的連續函數)。 (C) 對取樣時刻的函數值,$z$ 轉換是可確定對應的。 (D) 不同連續函數,只要取樣時刻的函數值完全相同,就可得到一樣的 $z$ 轉換。 (E) $z$ 轉換類似拉氏轉換,可執行控制系統轉移函數堆疊(cascade)等計算。
11. 於數位控制中,取樣頻度須根據取樣定理設定,因此一般取樣頻率須是被取樣信號頻率的 $n$ 倍,則 $n$ 不可低於何值? (A) 1 (B) 0 (C) 1.5 (D) 2 (E) 0.5
12. 其初始值 $f(0)=?$ (A) 0.814 (B) 1.0 (C) 1.0 (D) 1.628 (E) 0
13. 承上題,其最終值 $f(\infty)=?$ (A) 0.814 (B) 1.0 (C) 1.0 (D) 1.628 (E) 0
14. 今將其數位化且取樣頻率為 $T$,則其拉氏轉移函數 $F*(s)=?$ (A) $\frac{1}{1+e^{(s+a)T}}$ (B) $\frac{1}{1e^{(s+a)T}}$ (C) $\frac{1}{1+e^{(sa)T}}$ (D) $\frac{1}{1e^{(sa)T}}$ (E) $\frac{e^{(s+a)T}}{1+e^{(s+a)T}}$
15. 承上題,假設 $z=e^{Ts}$ 並將其作另一轉換(我們稱作 $z$ 轉換)成 $F(z)$,則 $F(z)=?$ (A) $\frac{z}{ze^{aT}}$ (B) $\frac{z}{z+e^{aT}}$ (C) $\frac{z}{z+e^{aT}}$ (D) $\frac{z}{ze^{aT}}$ (E) $\frac{e^{aT}}{z+e^{aT}}$
16. 從 $z$ 轉換表中知 $\frac{z}{z1}$ 與 $\frac{z}{za}$ 分別為 $u(t)$、$a^k$ 的 $z$ 轉換,若 $F(z)=\frac{0.9z}{(z1)(z0.1)}$, 則 $f*(t)=?$ (A) $10.1^n$ (B) $10.9^n$ (C) $1+0.1^n$ (D) $1+0.9^n$ (E) $10.01^n$
17. 有一數位(離散)控制系統之輸出與輸入間之轉移函數為 $D(z)=\frac{4z}{(z0.2)(z0.5)}$,當輸入為單位步級數列(Unitstep sequence),則其輸出之穩態響應為何? (A) 5 (B) 2 (C) 1 (D) 10 (E) 0
18. 若系統 $y(t)=au(t)+b$, 其中 $a, b$ 為常數, $u(t)$ 為單位步級函數 (Unit step function), 則 $y(t)$ 為線性系統的條件為: (A) $b=2$ (B) $b=1$ (C) $b=0$ (D) $b=1$ (E) $b=2$
19. 一濾波器之輸入為 $f(t)u(t)$ 時, 其輸出為 $f(tt_0)u(tt_0)$, 則此濾波器之轉移函數為: (A) $s$ (B) $F(s)$ (C) $F(st_0)$ (D) $e^{t_0 s}$ (E) $e^{t_0 s}$
20. 三階系統之閉迴路轉移函數為 $\frac{1}{s^3+2s^25s6}$, 則此系統的穩定度情況為: (A) 此系統為穩定系統 (B) 此系統有一個正極點, 故為不穩定系統 (C) 此系統有二個正極點, 故為不穩定系統 (D) 此系統有三個正極點, 故為不穩定系統 (E) 此系統無法判定是否穩定
21. 微分方程式 $y^\prime+4y^\prime+3y=0$ 且 $y(0)=3$、$y^\prime(0)=1$, 則 $y(t)$ 之解為: (A) $y(t)=2e^{t}5e^{3t}$ (B) $y(t)=5e^{t}2e^{3t}$ (C) $y(t)=2e^{t}+5e^{3t}$ (D) $y(t)=5e^{t}+2e^{3t}$ (E) $y(t)=2e^{t}5e^{3t}$
22. 一閉迴路系統如下圖, k 值在何範圍時可使此系統穩定? (A)0<k<60(B)0<k<80(C)0<k<100(D)0<k<120(E)0<k<150
23. 其輸出 g(t) 為何? (A) $g(t)=4\delta(t)6e^{2t}u(t)$ (B) $g(t)=4\delta(t)3e^{2t}u(t)$ (C) $g(t)=3\delta(t)+4e^{2t}u(t)$ (D) $g(t)=4\delta(t)+3e^{2t}u(t)$ (E) $g(t)=4\delta(t)+6e^{2t}u(t)$
24. 承上題, 其轉移函數為何? (A) $4+\frac{6}{s+2}$ (B) $4\frac{6}{s+2}$ (C) $\frac{1}{s}+\frac{3}{s+2}$ (D) $\frac{1}{s}+\frac{3}{s2}$ (E) $\frac{6}{s+2}$
25. 某線性非時變靜止系統, 若其脈衝響應 g(t) 如下圖所示, 則當輸入為 3u(t) 時 (u(t) 為單位步級函數), 其輸出響應在 $t\to\infty$ 時之值應為: (A) 6 (B) 12 (C) 18 (D) 22.5 (E) 24
26. 則 k 值為: (A) 0.4 (B) 0.5 (C) 0.8 (D) 5 (E) 8
27. 承上題,其自然無阻尼頻率為何? (A) $2\sqrt{2}$ rad/s (B) 8 rad/s (C) $\sqrt{2}$ rad/s (D) 4.8 rad/s (E) 4 rad/s
28. 則 Y(s) 之穩態值為: (A) 900 rpm (B) 1440 rpm (C) 1560 rpm (D) 1800 rpm (E) 3600 rpm
29. 承上題,若欲維持 Y(s) 之穩態值在 1500 rpm,那該比例型控制器的增益應為? (A) 4.0 (B) 5.2 (C) 6.25 (D) 4.5 (E) 8.0
30. 如下圖所示之控制系統,假設 $G(s) = \frac{3}{s^2(s+2)}$,若 $R(s) = \frac{1}{s^2}$,則此系統之穩態誤差為: (A) 1 (B) 1.5 (C) 2 (D) 3 (E) 無限大
31. 則控制器增益值 $k_p$ 為何? (A) $k_p > 2.5$ (B) $k_p < 25$ (C) $k_p > 25$ (D) $k_p < 40$ (E) $k_p > 40$
32. 承上題,控制器 $k_d$ 值為何? (A) $k_d > 2.5$ (B) $k_d < 3.6$ (C) $k_d > 3.6$ (D) $k_d < 5.3$ (E) $k_d > 5.3$
33. 下圖系統中,輸入 = sin(20πt),當系統達到穩態後,輸出訊號之頻率為: (A) 10 Hz (B) 20 Hz (C) 40 Hz (D) 10πHz (E) 20πHz
34. 放大器轉移函數為 $\frac{\sqrt{3}}{s+2}$,若輸入為極高頻率的正弦信號,則輸出信號的相位角對輸入信號相位角的關係為: (A) 相同 (B) 相差 180° (C) 超前 90° (D) 落後 90° (E) 相差 60°
35. 則此一開迴路系統之頻寬約為: (A) 100 rad/s (B) 400 rad/s (C) 500 rad/s (D) 600 rad/s (E) 1100 rad/s
36. 承上題,其開迴路頻寬約為: (A) 100 rad/s (B) 400 rad/s (C) 500 rad/s (D) 600 rad/s (E) 1100 rad/s
37. 函數 $G(s) = \frac{1}{s^2}$,其波德圖大小斜率(以 dB/decade 為單位表示)等於: (A) 40 (B) 20 (C) 0 (D) 20 (E) 40
38. 下列何者為因果系統(Causal system): (A) y(t)=u(t1) (B) y(t)=u(t+1) (C) y(t)=u(t+1) (D) y(t)=u(t)+u(t+2) (E) y(t)=u(t2)
39. 下列方程式,何者為穩定系統: (A) $s^4 + 2s^2 + 4s + 9 = 0$ (B) $s^4 + 4s^3 + 2s^2 + 4s 6 = 0$ (C) $s^3 3s^2 + 5s + 3 = 0$ (D) $s^2 + 2s + 8 = 0$ (E) $s^2 2s + 14 = 0$
40. 下列矩陣中,不可對角化的矩陣為: (A) $\begin{bmatrix} 1 & 1 \\ 0 & 1 \end{bmatrix}$ (B) $\begin{bmatrix} 1 & 0 \\ 0 & 1 \end{bmatrix}$ (C) $\begin{bmatrix} 3 & 1 \\ 1 & 3 \end{bmatrix}$ (D) $\begin{bmatrix} 3 & 1 \\ 4 & 1 \end{bmatrix}$ (E) $\begin{bmatrix} 1 & 2 \\ 2 & 1 \end{bmatrix}$
41. 在二階 (Second order) 控制系統中,當阻尼比($\zeta$)為 1 時,下列敘述何者正確? (A) 有相等負實根 (B) 持續振盪 (C) 相異的負實根 (D) 共軛複數根 (E) 穩定在終值上
42. 有關數位控制(離散式)的穩定性,下列敘述何者正確? (A) 系統中有一個特性根 $z_1$ 分佈在 z 平面的單位圓內,系統就可穩定。 (B) 系統中所有特性根 $z_1$ 分佈在 z 平面的單位圓內,系統就可穩定。 (C) 系統中只要一特性根 $z_1$ 分佈在 z 平面的單位圓外,系統就可穩定。 (D) 系統中所有特性根 $z_1$ 分佈在 z 平面的單位圓外,系統就不會穩定。 (E) 系統中有一個(含)以上特性根 $z_1$ 分佈在 z 平面的單位圓上,其於的在單位圓內,系統臨界穩定。
43. 某控制系統,在數位化 (取樣週期 T=1) 後,其閉迴路脈衡 z 轉換函數已求出為 $W_0(z) = \frac{0.865z}{z^2 0.27z + 0.135} \text{,下列敘述何者正確?}$ (A) 系統不穩定 (B) z 有一個特性根在 z 平面單位圓外 (C) z 所有特性根均在 z 平面單位圓外 (D) z 所有特性根均在 z 平面單位圓內 (E) 系統穩定
44. 下列敘述何者正確? (A) 有兩個特性根分別為 0.2 與 0.5 (B) 所有特性根均比 1 小 (C) 有兩個特性根分別為 0.2 與 0.5 (D) 系統穩定 (E) 系統不穩定
45. 承上題,若分別輸入一個單位步級序列 u(t) 及週期性(=取樣頻率)單位脈衝序列 $\delta(t nT)$,則下列敘述何者正確? (A) u(t) 的 z 轉換為 $\frac{z}{z1}$ (B) $\delta(t nT)$ 的 z 轉換為 $\frac{z}{z1}$ (C) 兩者的 z 轉換均為 $\frac{z}{z1}$ (D) 前者的 z 轉換為 $\frac{z}{z1}$,後者為 $\frac{z1}{z}$ (E) 前者輸出的穩態值為 5
46. 關於負回授對控制系統的影響,何者正確: (A) 負回授系統可減少雜訊和外來干擾的影響 (B) 負回授控制可增加系統增益 (C) 負回授控制可改變系統的暫態響應 (D) 負回授控制會改變系統的穩定度 (E) 負回授可降低系統的靈敏度
47. 開迴路控制系統的元件,通常包括下述那些部分: (A) 控制器 (B) 回授元件 (C) 受控體 (D) 誤差檢測 (E) 單位步級輸入函數
48. 控制系統中,對控制器的敘述,何者正確: (A) 比例微分積分控制器(PID Controller)的微分控制最大用處是增加阻尼效果 (B) 積分控制器可以消除穩態誤差 (C) 比例微分(PD)控制器具有高通濾波之特性 (D) 比例微分(PD)控制器可抗雜訊干擾 (E) 比例積分(PI)控制器會增加頻寬
49. Z 轉換是分析離散時間(Discrete time)系統有力的數學工具,其中常用的 Z 轉換性質包括: (A) 線性性質 (B) 實數平移 (C) 複數微分 (D) 初值定理 (E) 終值定理
50. 下列對控制系統的敘述,正確者有: (A) 閉迴路(Closedloop)控制系統必為穩定系統 (B) 系統頻寬愈大表示系統響應愈快 (C) 使用回授控制,一般可降低外部雜訊對系統的影響 (D) 在穩定之線性非時變系統中,輸出與輸入在穩態時具有相同的正弦頻率 (E) 回授元件的目的是將實際的輸出物理量轉變為可比較的物理量
 阿摩線上測驗
登入
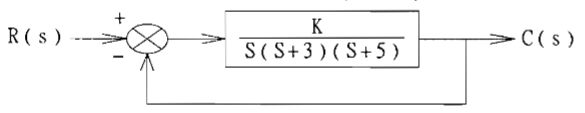 (A)0<k<60(B)0<k<80(C)0<k<100(D)0<k<120(E)0<k<150
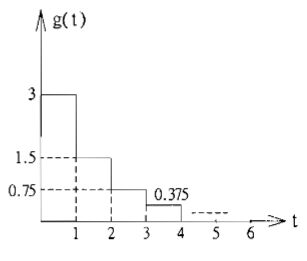 (A) 6 (B) 12 (C) 18 (D) 22.5 (E) 24
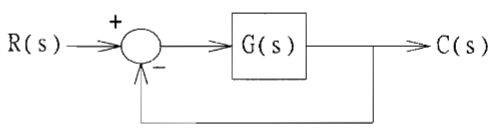 (A) 1 (B) 1.5 (C) 2 (D) 3 (E) 無限大
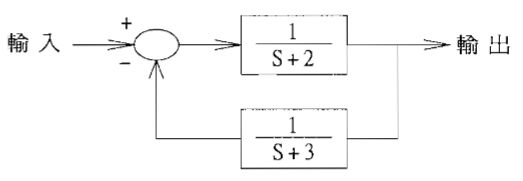 (A) 10 Hz (B) 20 Hz (C) 40 Hz (D) 10πHz (E) 20πHz